

robotinics

Projeto Robotinic
- Active · last change 9-19-2026
- ★ 1 on GitHub
README
Robotinics
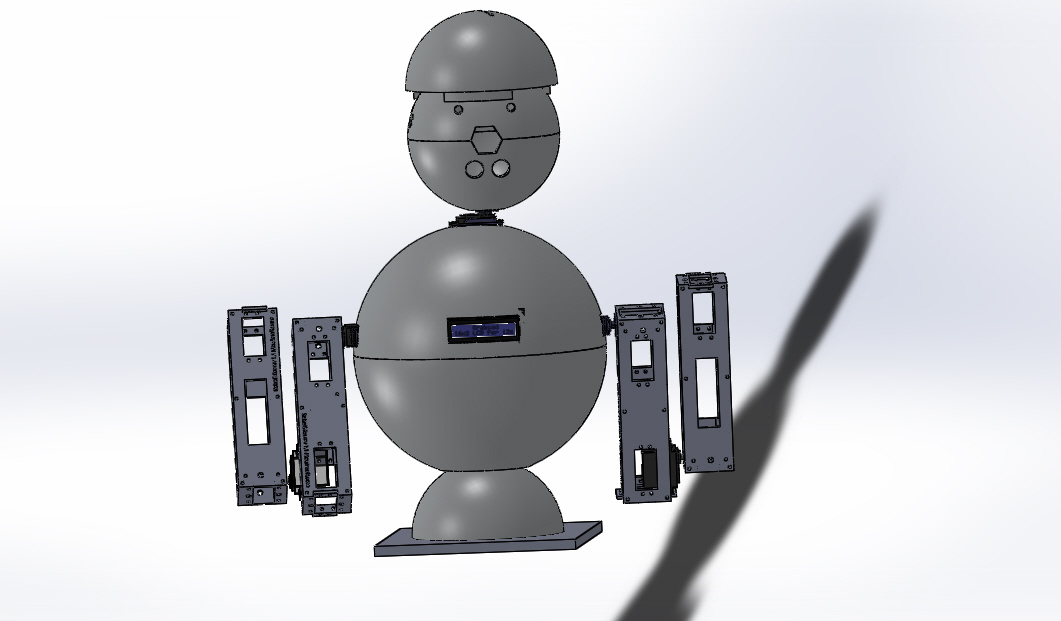
Robotinics é uma plataforma aberta de robótica, automação e experimentação criada para integrar mecânica, eletrônica, firmware, computação embarcada e software em um mesmo projeto.
O objetivo não é oferecer apenas um robô pronto, mas uma base evolutiva para estudo, prototipagem e desenvolvimento de novas funcionalidades.
Origem do projeto
O Robotinics nasceu em 2015 como Trabalho de Conclusão de Curso (TCC) do curso de Técnico em Mecânica Industrial, apresentado na Etec José Martimiano da Silva, em Ribeirão Preto/SP, unidade do Centro Paula Souza.
Esse contexto explica a natureza multidisciplinar do projeto desde sua origem: o trabalho não foi concebido apenas como software ou eletrônica, mas como um sistema integrado envolvendo mecânica, fabricação de peças, eletrônica, acionamentos, sensores, microcontroladores e software.
A partir do trabalho acadêmico original, o Robotinics continuou evoluindo como plataforma experimental, incorporando novas revisões mecânicas, placas eletrônicas, Arduino, Raspberry Pi, visão computacional e outros módulos de software.
Instituição: Etec José Martimiano da Silva – Centro Paula Souza
Visão geral
O projeto reúne:
- estrutura mecânica e peças para fabricação e impressão 3D;
- projetos de placas eletrônicas e distribuição de alimentação;
- Arduino Mega como controlador principal de baixo nível;
- módulo de cabeça baseado em Arduino Nano;
- sensores, servomotores, motores, laser apontador e ultrassom;
- integração com Raspberry Pi;
- banco de dados e interface web;
- documentação didática e material histórico do projeto.
Arquitetura
                      Raspberry Pi
                 visão / software / lógica
                           │
                           │ serial
                           ▼
                     Arduino Mega
                controle físico principal
                  /        │         \
             motores    sensores    servos
                           │
                           ▼
                    MCabeca / Nano
                ┌──────────┼──────────┐
              Servo X    Servo Y    Ultrassom
                           │
                       Laser / LEDs
O Raspberry Pi fica responsável por processamento de mais alto nível. O Arduino Mega concentra a maior quantidade de I/O e executa o controle físico. O MCabeca é um módulo especializado da cabeça robótica.
Módulos
| Módulo | Conteúdo |
|---|---|
| Eletrônica | esquemas, placas, alimentação e PCBs |
| Mecânica | SolidWorks, STL e peças estruturais |
| Software | firmware, Raspberry, banco e interface |
| Arduino | firmwares embarcados |
| Mega | controlador principal do robô |
| MCabeca | cabeça ativa: servos, laser, LEDs e ultrassom |
| Raspberry | processamento de alto nível e I/O |
| Robotinics AI | TCHATGPT, internet, RAG, visão, agentes e documentação assistida |
| Imagem Yocto | Linux reproduzível para Raspberry Pi 4/5 |
| Database | estrutura de dados do projeto |
| Site | interface web histórica |
| Documentação | manuais e material de referência |
MCabeca e percepção ativa
O MCabeca possui dois servos associados a um apontador laser, LEDs e sensor ultrassônico. A intenção do módulo não é atuar como arma: o laser funciona como referência óptica e apontador visual.
Associado a uma câmera controlada pelo Raspberry Pi, o módulo pode ser usado para:
- apontamento visual;
- varredura angular;
- identificação do ponto laser na imagem;
- auxílio à estimativa de profundidade de uma câmera monocular;
- scanning de uma região;
- combinação de distância visual e ultrassônica;
- acompanhamento experimental de objetos.
A calibração visual pertence ao Raspberry Pi. O microcontrolador deve apenas receber e executar ângulos e comandos físicos.
Continuação com IA no Raspberry Pi
A continuidade da Rev. 3 propõe o Raspberry Pi como computador de bordo inteligente, usando a biblioteca TCHATGPT para integrar LLM, agentes, RAG, visão, voz e acesso controlado à internet.
A arquitetura preserva o princípio de segurança do projeto: a IA interpreta, pesquisa e planeja; o Arduino Mega continua responsável pelo controle físico determinístico.
Documentação: docs/ai/README.md
Para agentes de IA que precisem compreender ou atualizar este repositório, consulte também AGENTS.md e AI_README.md.
Imagem Linux do Raspberry Pi
A continuidade do projeto possui uma camada Yocto própria em Software/raspberry/yocto/README.md. Ela cria uma imagem reproduzível para Raspberry Pi 4/5 com gateway serial, rede, voz/visão opcionais e preparação para o runtime TCHATGPT ARM64.
Firmware
O projeto possui dois firmwares principais:
Arduino Mega
Local: Software/arduino/robotinics
Responsável por controle do robô, motores, servos, sensores, comunicação e segurança básica.
Arduino Nano — MCabeca
Local: Software/arduino/MCabeca
Responsável pelo módulo de cabeça robótica.
Os firmwares estão passando por uma modernização mantendo compatibilidade com o hardware e o protocolo legado:
- PR #3 — refatoração do firmware do Mega;
- PR #4 — otimização do MCabeca para Arduino Nano.
Estrutura do repositório
robotinics/
├── Eletronic/
│   ├── arduino/
│   ├── eagle/
│   ├── pcb/
│   └── pcb wizzard/
├── Mecanic/
│   ├── solidwork/
│   └── stl/
├── Software/
│   ├── arduino/
│   │   ├── robotinics/
│   │   └── MCabeca/
│   ├── database/
│   ├── raspberry/
│   │   └── yocto/
│   └── site/
└── docs/
Documentação histórica
O repositório mantém o material completo produzido ao longo da evolução do projeto, inclusive o manual Projetos IoT com Arduino e Raspberry.
Consulte docs/README.md.
Filosofia do projeto
Robotinics foi concebido como uma plataforma multidisciplinar. A evolução do projeto deve preservar quatro princípios:
- hardware reproduzível;
- módulos independentes;
- protocolo compatível entre dispositivos;
- separação entre controle físico e processamento de alto nível.
Autor
Marcelo Maurin Martins
- GitHub: marcelomaurin
- Site: Maurinsoft
Robotinics é um projeto experimental e educacional. Ao trabalhar com motores, alimentação elétrica, laser, baterias ou partes móveis, utilize procedimentos adequados de segurança.